
Projekt i badania nowego typu wysokoprecyzyjnego sześcioosiowego czujnika siły
2025-03-01
Tradycyjne jednoosiowe czujniki siły nie są już w stanie sprostać potrzebom współczesnej produkcji i technologii. Sześcioosiowe czujniki siły coraz bardziej przyciągają uwagę wielu badaczy. Sześcioosiowe czujniki siły mogą mierzyć siły i momenty obrotowe w sześciu kierunkach jednocześnie i są szeroko stosowane w maszynach, ramionach robotów, lotnictwie, biomedycynie i innych dziedzinach. Jednakże obecnie badane sześcioosiowe czujniki siły generalnie mają wiele problemów. Do dalszych badań pilnie potrzebne są czujniki o wysokiej precyzji i czułości. W artykule połączono analizę teoretyczną, symulację elementów skończonych i eksperymenty symulacyjne oraz optymalizowano strukturę czujnika na podstawie istniejących badań nad czujnikami. Zaproponowano nowy typ precyzyjnego sześcioosiowego czujnika siły. Główne treści badawcze obejmują:
1. Po dogłębnej analizie różnych parametrów czujnika i zbadaniu prawa zmian wydajności czujnika w zależności od parametrów geometrycznych czujnika. Zaproponowano nowy typ sześcioosiowej konstrukcji czujnika siły typu belka zespolona. Czujnik ma prostą konstrukcję, oczywiste odkształcenia i łatwą obsługę położenia łatki. Do określenia parametrów wymiarowych czujnika stosuje się metodę testu ortogonalnego i symulacji elementów skończonych.
2. Użyj oprogramowania analitycznego abaqus do zbudowania modelu czujnika i przeprowadzenia analizy statycznej i dynamicznej czujnika. Otrzymuje się rozkład odkształceń czujnika pod obciążeniem siłą zewnętrzną oraz częstotliwość drgań własnych pierwszych sześciu rzędów czujnika. Wyniki pokazują, że czujnik charakteryzuje się dobrą liniowością.
3. W oparciu o podstawową zasadę czaszy wyrównawczej Whitsa określić układ sześciowymiarowego czujnika siły. Na podstawie wyników analizy metodą elementów skończonych określić obszar odkształcenia ciała sprężystego, połączyć skalę konstrukcji czujnika i wykonać na nim rozsądny układ. I odpowiednio zwiększ moc wyjściową i zmniejsz problem sprzężenia międzywymiarowego sześciowymiarowego czujnika siły na łatce.
4. Opracować specjalne urządzenie kalibracyjne dla czujnika. W zależności od budowy i kształtu czujnika zaprojektować zestaw specjalnych urządzeń do kalibracji czujnika. Zgodnie z wynikami eksperymentu symulacyjnego czujnik jest odsprzęgnięty. Za pomocą metody kwadratowej i metody sieci neuronowej BP oblicz zależność między nimi i wykonaj badanie kalibracyjne czujnika. Z badania wynika, że metoda sieci neuronowej BP daje lepszy efekt odsprzęgania.
RELATED NEWS
-
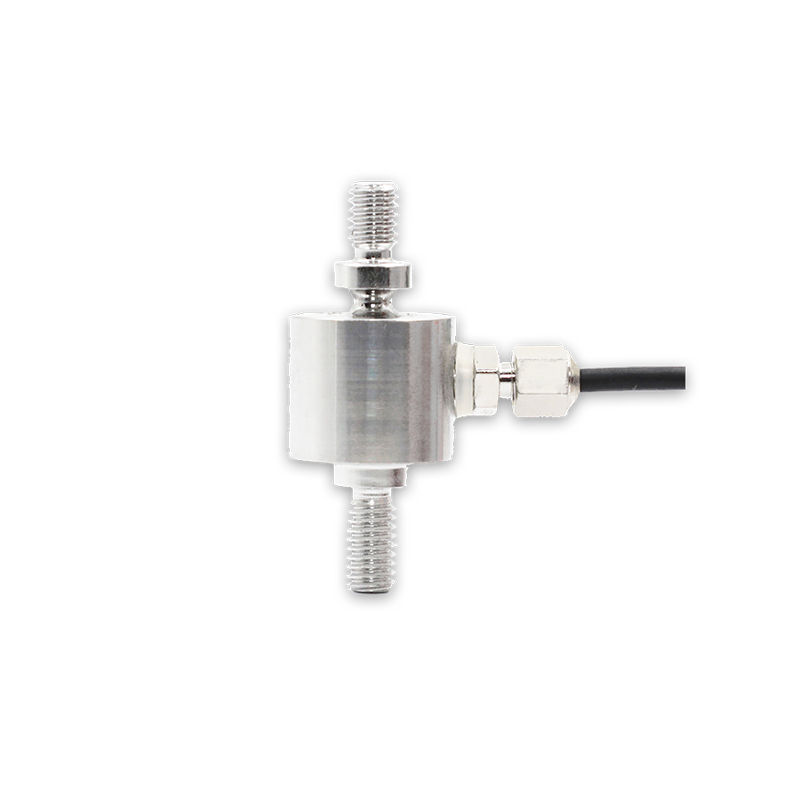
Precyzja na małych przestrzeniach: pomiar prawy w Changzhou przedstawia nowe, wysokowydajne, miniaturowe czujniki obciążenia ściskającego i rozciągającego
Precyzja na małych przestrzeniach: pomiar prawy w Changzhou przedstawia nowe, wysokowydajne, miniaturowe czujniki obciążenia ściskającego i rozciągającego
-
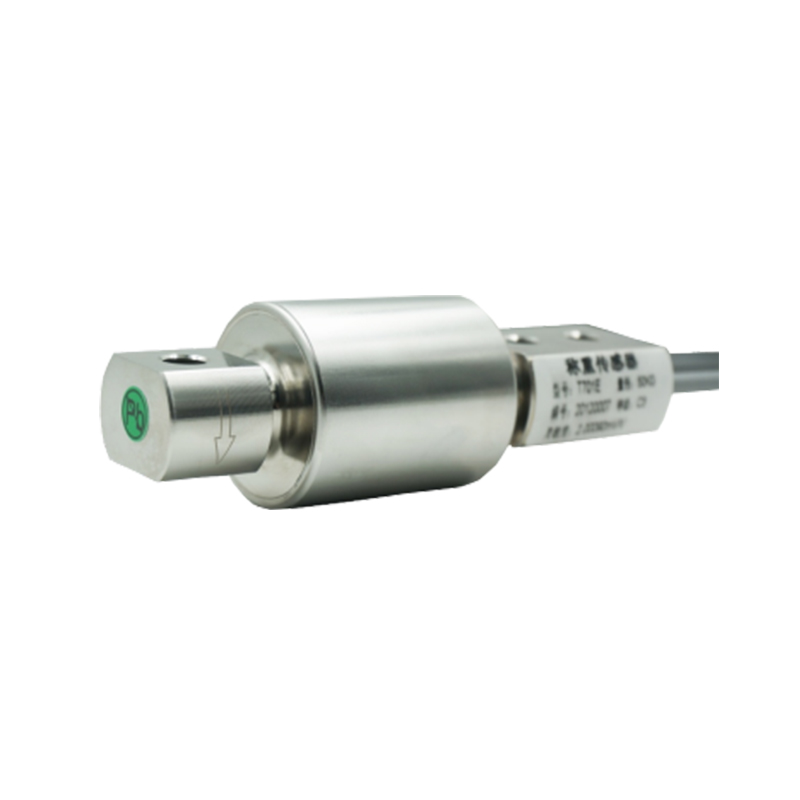
Firma Changzhou Right Measurement wprowadza na rynek nowe ogniwa obciążnikowe typu mieszkowego: najlepsze rozwiązanie dla higienicznych i trudnych środowisk
CHANGZHOU, CHINY – Changzhou Right Measurement And Control System CO., LTD., wiodący innowator w technologii ważenia przemysłowego, z dumą ogłasza oficjalną premierę swojego najnowszego ogniwa obciążnikowego typu mieszkowego. Zaprojektowany z myślą o precyzji i zbudowany tak, aby wytrzymać najbardziej wymagające linie produkcyjne na świecie, ten nowy produkt na nowo zdefiniuje niezawodność w sektorach spożywczym, farmaceutycznym i opakowaniowym.
-
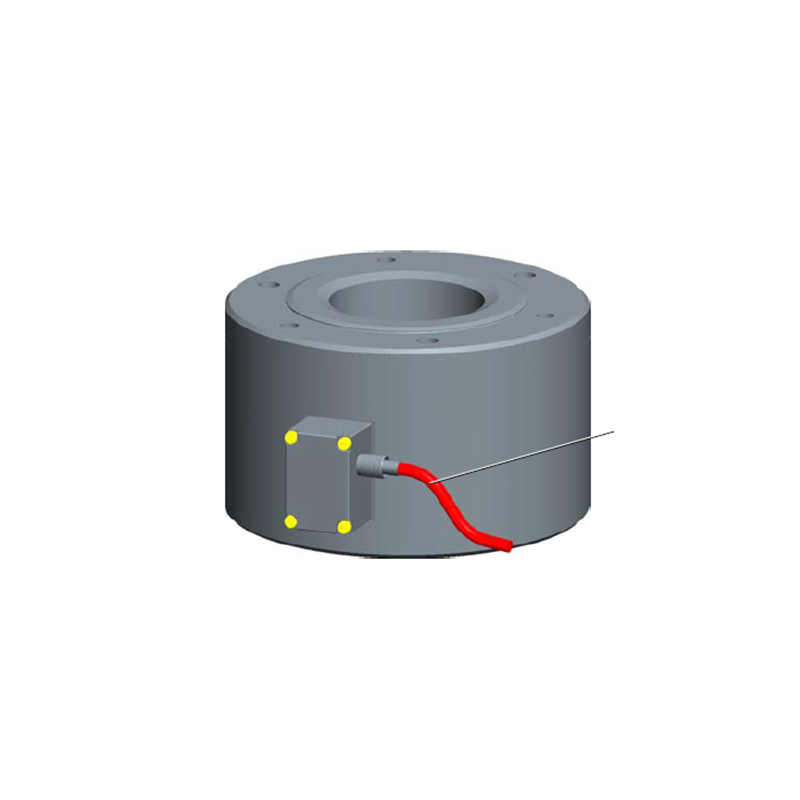
Czy czujnik siły kolumny może być używany do monitorowania stanu konstrukcji?
Monitorowanie stanu konstrukcji (SHM) staje się coraz ważniejsze w nowoczesnej inżynierii, w miarę jak systemy infrastruktury stają się większe, bardziej złożone i bardziej wymagające pod względem bezpieczeństwa i niezawodności. Mosty, budynki, konstrukcje przemysłowe i ciężkie maszyny opierają się na dokładnych informacjach o obciążeniu, które pozwalają wykryć wczesne oznaki uszkodzenia lub zmęczenia. W tym kontekście czujniki siły kolumny zyskują na popularności jako praktyczne rozwiązanie do długoterminowego monitorowania konstrukcji. Ale czy czujnik siły kolumny naprawdę może być używany do monitorowania stanu konstrukcji? Odpowiedź brzmi: tak – pod warunkiem prawidłowego zastosowania.
-
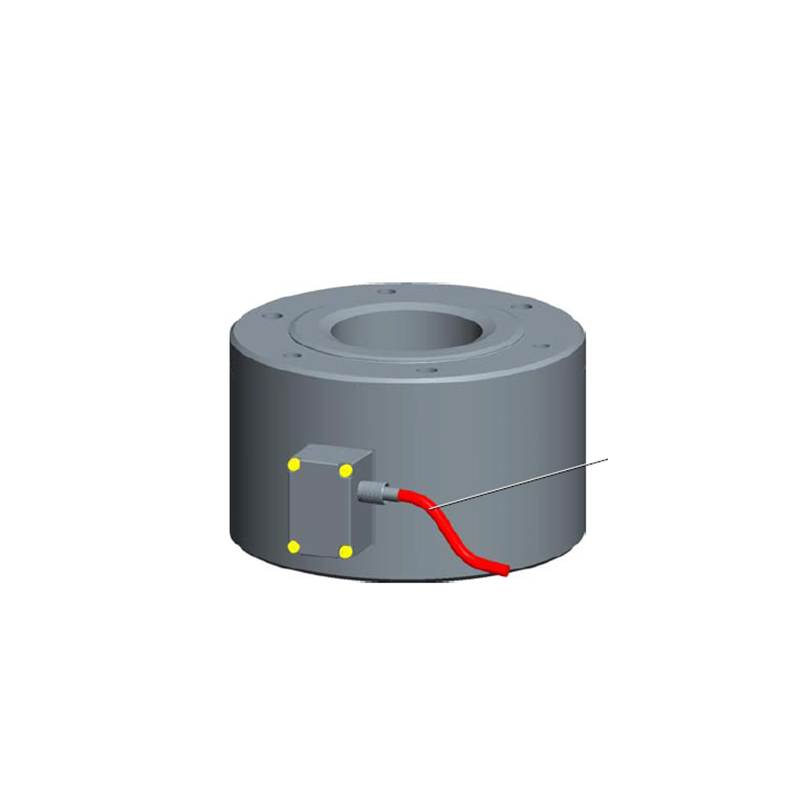
Jak skalibrować czujnik siły ściskającej kolumnę w terenie
Kolumnowe czujniki siły ściskającej są szeroko stosowane w ciężkich zastosowaniach przemysłowych, takich jak prasy, badania strukturalne, monitorowanie obciążenia i systemy ważące. Kalibracja w terenie jest niezbędna do zapewnienia dokładnego pomiaru siły, szczególnie po instalacji, konserwacji lub długotrwałej pracy. W przeciwieństwie do kalibracji laboratoryjnej, kalibracja w terenie musi uwzględniać rzeczywiste warunki pracy, minimalizując jednocześnie przestoje. W tym artykule wyjaśniono, jak skalibrować czujnik siły ściskającej kolumnę w terenie, stosując praktyczne i niezawodne metody.
-
Typowe rozwiązywanie problemów związanych z błędami komunikacji modułu wagowego
Moduły wagowe są niezbędnymi elementami nowoczesnych przemysłowych systemów ważących, umożliwiającymi dokładną transmisję danych pomiędzy czujnikami wagowymi, skrzynkami przyłączeniowymi i systemami sterowania. W zastosowaniach takich jak silosy, zbiorniki, przenośniki i wagi platformowe stabilna komunikacja ma kluczowe znaczenie dla niezawodnego pomiaru masy i kontroli procesu. Jednakże błędy komunikacji mogą wystąpić z powodu różnych czynników mechanicznych, elektrycznych i środowiskowych. Zrozumienie typowych problemów i sposobów ich rozwiązywania pomaga zminimalizować przestoje i zachować dokładność systemu.
-

Jak skalibrować wielomodułowy przemysłowy system ważenia
Wielomodułowe przemysłowe systemy ważące są szeroko stosowane w silosach, zbiornikach, lejach zasypowych, wagach przenośnikowych i platformach o dużej wytrzymałości, gdzie wiele czujników wagowych współpracuje ze sobą w celu dokładnego pomiaru masy. Właściwa kalibracja jest niezbędna do zapewnienia spójnych odczytów, zgodności z przepisami i niezawodnej kontroli procesu. W tym artykule wyjaśniono, jak skalibrować wielomodułowy przemysłowy system ważenia, przedstawiając najlepsze praktyki, które pomagają zachować długoterminową dokładność i wydajność.
-
Co powoduje, że czujnik siły kołnierza daje niestabilne odczyty
Czujniki siły kołnierzowej są szeroko stosowane w zastosowaniach przemysłowych do pomiaru siły docisku, ściskania i napięcia wstępnego w połączeniach śrubowych, połączeniach kołnierzowych i zespołach mechanicznych. Ich zdolność do przekazywania informacji zwrotnych w czasie rzeczywistym ma kluczowe znaczenie dla zapewnienia bezpieczeństwa, wydajności i niezawodności. Jednak w praktyce użytkownicy czasami napotykają niestabilne lub zmienne odczyty, co może zagrozić dokładności systemu i wydajności operacyjnej. Zrozumienie częstych przyczyn niestabilnych odczytów może pomóc inżynierom i technikom w utrzymaniu precyzyjnego pomiaru siły.
-
Jak zainstalować czujnik siły ściskającej kołnierz na złączu śrubowym
Czujniki siły ściskającej kołnierze są szeroko stosowane do pomiaru siły docisku i napięcia wstępnego w połączeniach śrubowych w różnych gałęziach przemysłu, takich jak budowa maszyn, energetyka, motoryzacja i automatyka przemysłowa. Prawidłowa instalacja jest niezbędna do zapewnienia dokładnego pomiaru siły, długoterminowej stabilności i wiarygodnych danych. W tym przewodniku wyjaśniono, jak prawidłowo zamontować czujnik siły ściskającej kołnierz na złączu śrubowym, przedstawiając praktyczne kroki i najlepsze praktyki odpowiednie dla inżynierów i użytkowników technicznych.
-
Jak wybrać jednopunktowe ogniwo obciążnikowe dla wagi stołowej
Wagi stołowe, zwane również wagami stołowymi lub platformowymi, są szeroko stosowane w handlu detalicznym, laboratoriach, magazynach i środowiskach przemysłu lekkiego. Sercem tych systemów ważących jest jednopunktowy czujnik tensometryczny, czujnik zaprojektowany specjalnie w celu zapewnienia dokładnych pomiarów nawet wtedy, gdy ładunki są umieszczone niecentrycznie. Wybór odpowiedniego jednopunktowego czujnika wagowego do wagi stołowej jest niezbędny do osiągnięcia długoterminowej dokładności, niezawodności i zgodności z wymaganiami aplikacji.
-
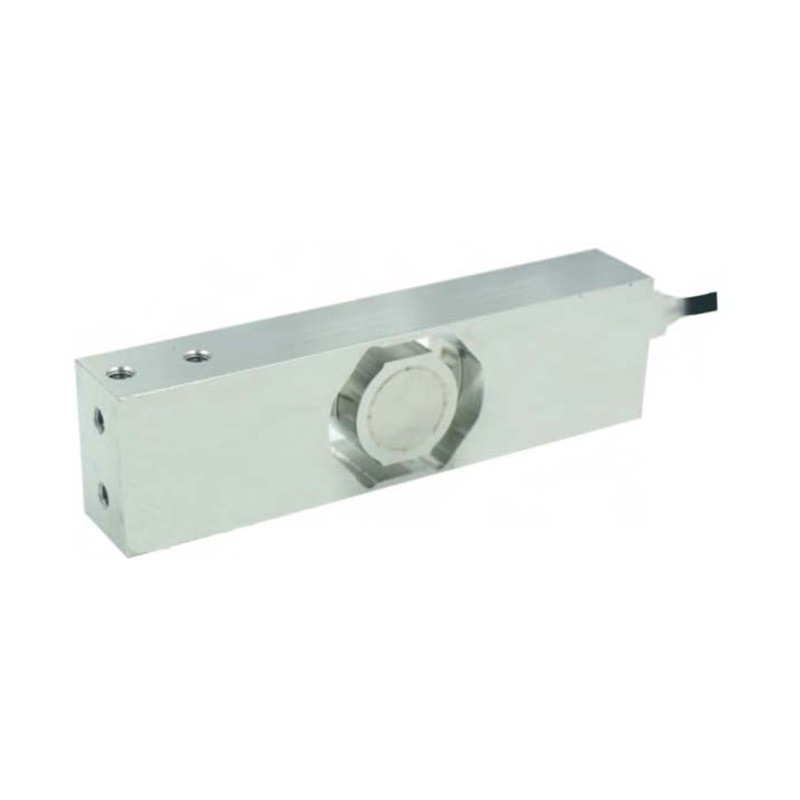
Jaka jest zasada działania jednopunktowego ogniwa obciążnikowego
Jednopunktowe czujniki wagowe należą do najczęściej stosowanych czujników wagowych w nowoczesnych systemach pomiarowych. Można je powszechnie spotkać w elektronicznych wagach detalicznych, wagach stołowych, sprzęcie medycznym i platformach wagowych do zastosowań przemysłowych. Dla początkujących lub użytkowników poszukujących jasnego zrozumienia technicznego, poznanie działania jednopunktowego ogniwa obciążnikowego zapewnia solidną podstawę do zrozumienia technologii pomiaru obciążenia.
-
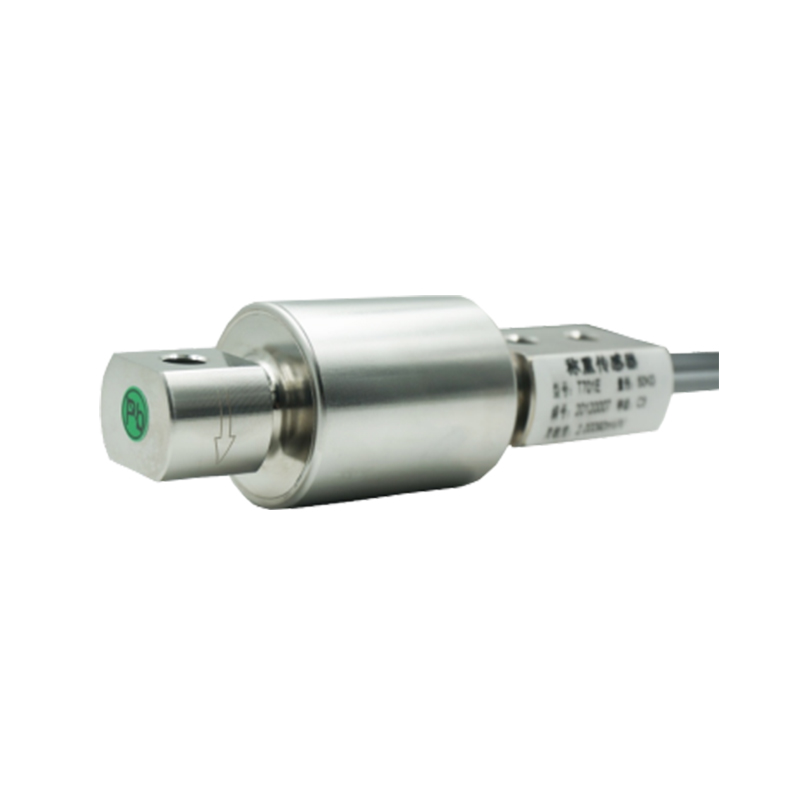
Jakie czynniki wpływają na dokładność mieszkowego ogniwa obciążnikowego
Ogniwa mieszkowe są szeroko stosowane w przemysłowych systemach ważenia, zwłaszcza w zastosowaniach takich jak zbiorniki, silosy, leje zasypowe i procesy dozowania. Ich zwarta konstrukcja i zdolność do wytrzymywania obciążeń ściskających sprawiają, że są one popularnym wyborem w przemyśle produkcyjnym, przetwórstwie chemicznym i spożywczym. Jednak osiągnięcie wiarygodnych i precyzyjnych pomiarów zależy od wielu czynników. Zrozumienie czynników wpływających na dokładność mieszkowego czujnika wagowego jest niezbędne dla projektantów systemów, inżynierów i operatorów, którym zależy na spójnych wynikach ważenia.
-
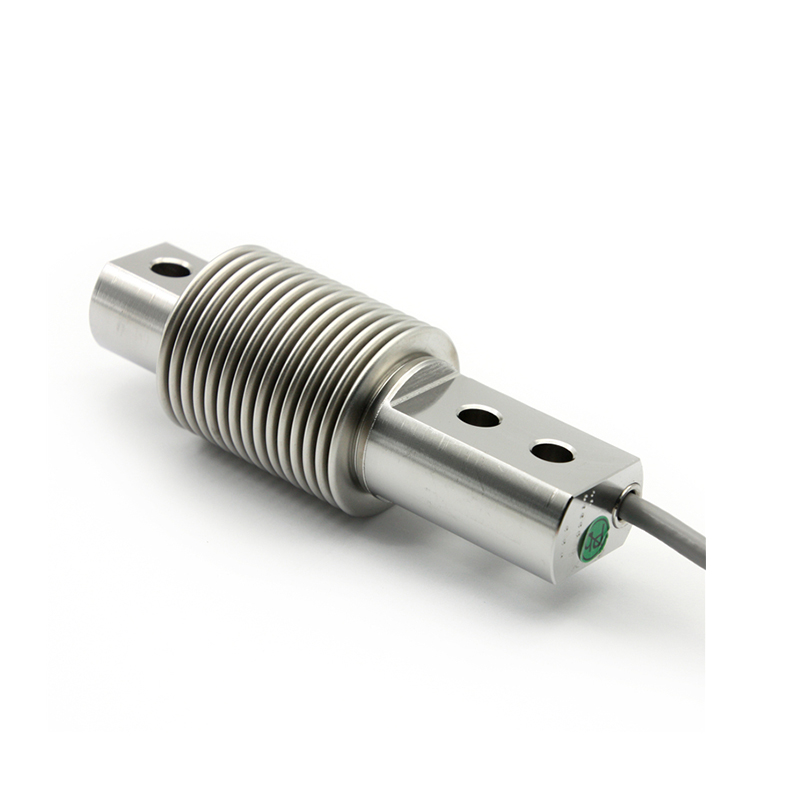
Jak prawidłowo zamontować ogniwo obciążnikowe typu mieszkowego
Ogniwa obciążnikowe typu mieszkowego są szeroko stosowane w przemysłowych zastosowaniach ważących, takich jak zbiorniki, leje zasypowe, silosy i systemy dozujące. Znane ze swojej wysokiej dokładności i zdolności do kompensacji niewspółosiowości, te przetworniki wagowe nadal wymagają prawidłowej instalacji, aby zapewnić niezawodne i długotrwałe działanie. Zrozumienie prawidłowego montażu czujnika mieszkowego jest niezbędne do uzyskania precyzyjnych pomiarów i ochrony czujnika przed uszkodzeniem.
-

Co to jest 6-osiowy czujnik siły
W miarę ciągłego rozwoju automatyzacji, robotyki i inteligentnej produkcji coraz ważniejsze staje się precyzyjne pomiary siły i momentu obrotowego. Do najbardziej zaawansowanych technologii wykrywania należy 6-osiowy czujnik siły, urządzenie przeznaczone do pomiaru złożonych interakcji mechanicznych w wielu kierunkach. Zrozumienie, czym jest 6-osiowy czujnik siły i jak działa, pomaga inżynierom i integratorom systemów poprawić dokładność, bezpieczeństwo i wydajność w nowoczesnych zastosowaniach.
-
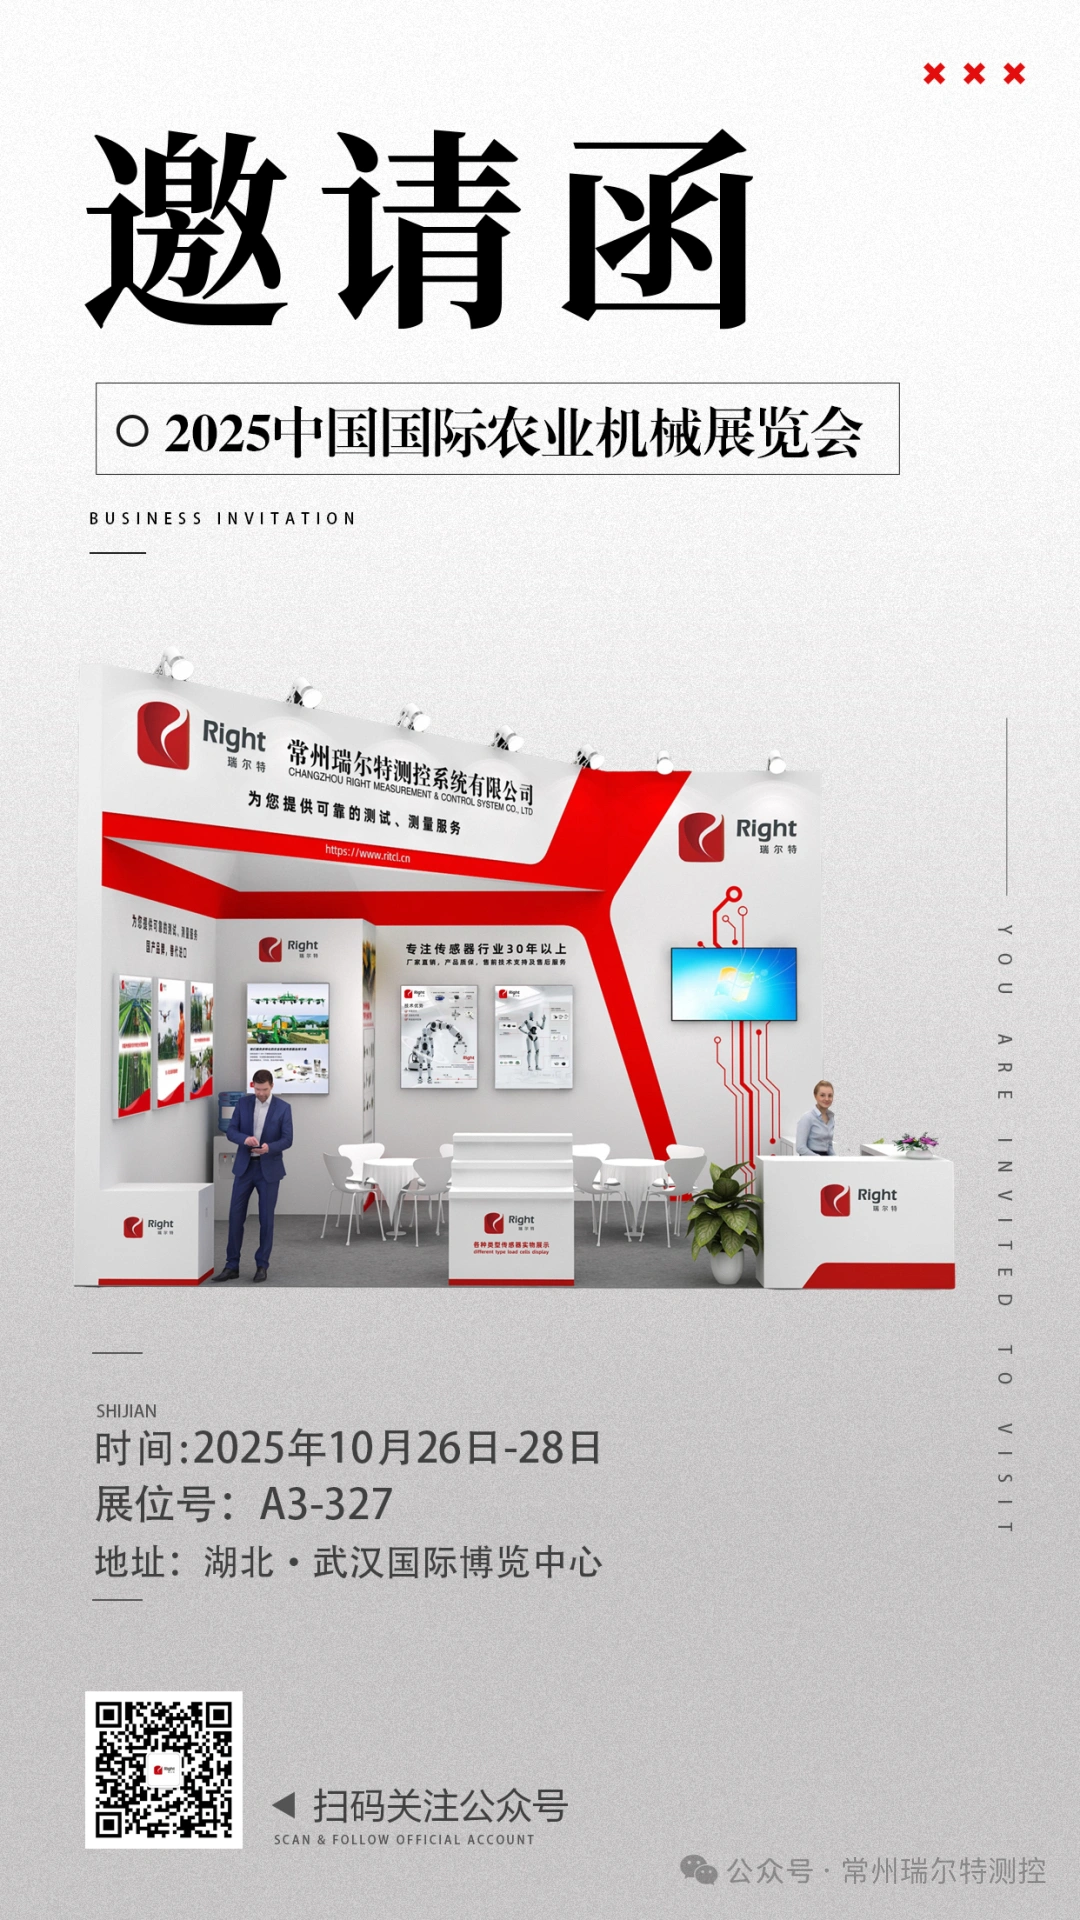
Zbliża się najważniejsze azjatyckie wydarzenie poświęcone maszynom rolniczym, a Changzhou Right zaprezentuje swoje podstawowe technologie.
Złota jesień w Jingchu obiecuje owocne rezultaty! Międzynarodowa Wystawa Maszyn Rolniczych w Chinach 2025 (Wystawa Maszyn Rolniczych Wuhan) zostanie uroczyście otwarta w Międzynarodowym Centrum Expo w Wuhan w dniach 26–28 października.
-
Zaproszenie | Right Technology serdecznie zaprasza do udziału w Międzynarodowej Konferencji IEEE/RSJ 2025 na temat inteligentnych robotów i systemów.
W dniach 19–25 października w Międzynarodowym Centrum Expo w Hangzhou odbędzie się Międzynarodowa Konferencja IEEE/RSJ 2025 na temat inteligentnych robotów i systemów (IROS 2025), jedna z dwóch wiodących na świecie międzynarodowych konferencji w dziedzinie robotyki.
-
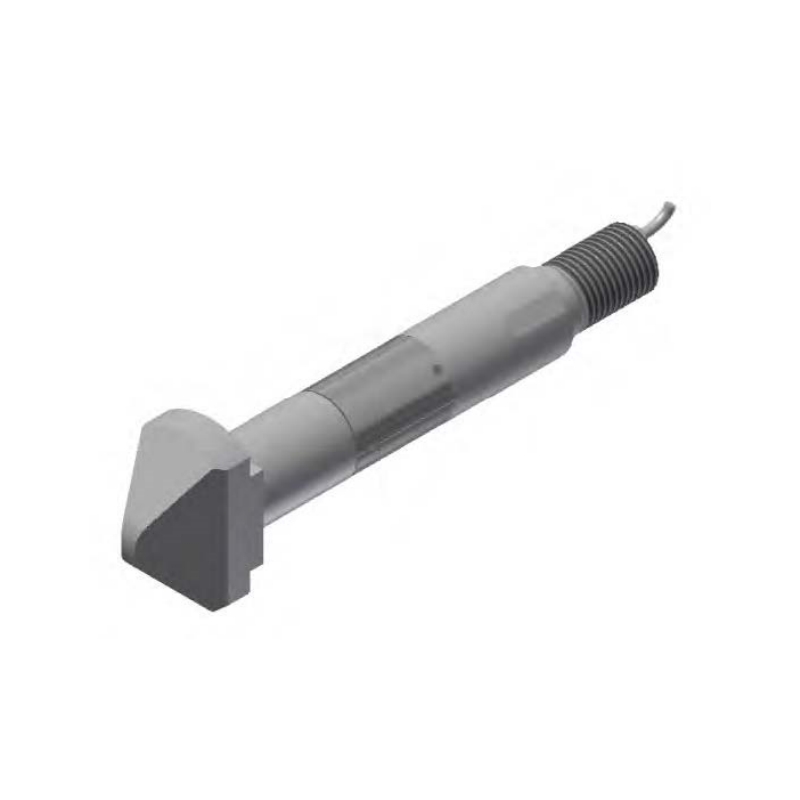
WŁAŚCIWY SYSTEM POMIARU I KONTROLI Wprowadza zaawansowane, niestandardowe ogniwo obciążnikowe do zastosowań precyzyjnych
W dzisiejszym szybko rozwijającym się świecie przemysłowym zapotrzebowanie na dokładne i niezawodne rozwiązania do pomiaru siły jest większe niż kiedykolwiek. Dostrzegając to zapotrzebowanie, PRAWIDŁOWY SYSTEM POMIARU I KONTROLI wprowadził swoją najnowszą innowację: niestandardowe ogniwo obciążnikowe, zaprojektowane w celu zapewnienia wyjątkowej precyzji, trwałości i możliwości adaptacji w wielu branżach.
-
Czy wzmacniacz wzmacnia dźwięk
W świecie technologii audio niewiele pytań jest tak powszechnych jak: Czy wzmacniacz wzmacnia dźwięk? Prosta odpowiedź brzmi: tak, ale nie w sposób, w jaki wielu ludzi myśli. Wzmacniacz nie wytwarza bezpośrednio dźwięku. Zamiast tego wzmacnia słabe sygnały elektryczne, dzięki czemu głośniki mogą je przekształcić w głośniejszy i wyraźniejszy dźwięk. Bez wzmacniacza wiele systemów dźwiękowych nie byłoby w stanie wytworzyć potężnego, wysokiej jakości dźwięku, jakiego doświadczamy w muzyce, filmach i urządzeniach komunikacyjnych.
-
Jakie są trzy typy wzmacniaczy?
W dziedzinie elektroniki i inżynierii dźwięku wzmacniacze odgrywają kluczową rolę we wzmacnianiu słabych sygnałów i zapewnianiu ich wystarczającej mocy do praktycznego zastosowania. Od systemów muzycznych po urządzenia komunikacyjne – wzmacniacze są wszędzie. Jednak nie wszystkie wzmacniacze są takie same. W rzeczywistości dzieli się je na trzy główne typy, z których każdy służy określonemu celowi: wzmacniacze napięciowe, wzmacniacze prądowe i wzmacniacze mocy.
-
Czy wzmacniacz to tylko głośnik?
W świecie technologii audio często pojawia się jedno błędne przekonanie: wiele osób uważa, że wzmacniacz to to samo, co głośnik. Chociaż oba są istotnymi częściami każdego systemu dźwiękowego, spełniają bardzo różne funkcje. Zrozumienie tej różnicy jest kluczem do docenienia sposobu, w jaki muzyka, głos i sygnały przekształcają się w potężne dźwięki, które słyszymy każdego dnia.
-
Wszechstronne zastosowania wzmacniaczy we współczesnych gałęziach przemysłu
W dobie szybkiego rozwoju technologicznego wzmacniacze stały się niezbędnymi komponentami w niezliczonych zastosowaniach. Od elektroniki użytkowej po zaawansowane systemy przemysłowe, wzmacniacze służą jako krytyczne urządzenia, które wzmacniają słabe sygnały do silniejszych, użytecznych sygnałów wyjściowych. Ich zdolność do zwiększania wydajności, poprawy jakości dźwięku i utrzymywania integralności sygnału czyni je jednymi z najczęściej stosowanych elementów elektronicznych zarówno w życiu codziennym, jak i w wyspecjalizowanych gałęziach przemysłu.
-
Rosnące zastosowania wskaźników cyfrowych w nowoczesnych gałęziach przemysłu
W dzisiejszym szybko rozwijającym się krajobrazie przemysłowym precyzja i dokładność stały się ważniejsze niż kiedykolwiek. Jednym z narzędzi odgrywających kluczową rolę w zapewnieniu wiarygodności pomiaru jest wskaźnik cyfrowy. Ten zaawansowany przyrząd pomiarowy, znany również jako cyfrowy czujnik zegarowy, znalazł szerokie zastosowanie w produkcji, inżynierii mechanicznej, kontroli jakości i dziedzinach badawczych, co czyni go niezbędnym urządzeniem dla nowoczesnego przemysłu.
-
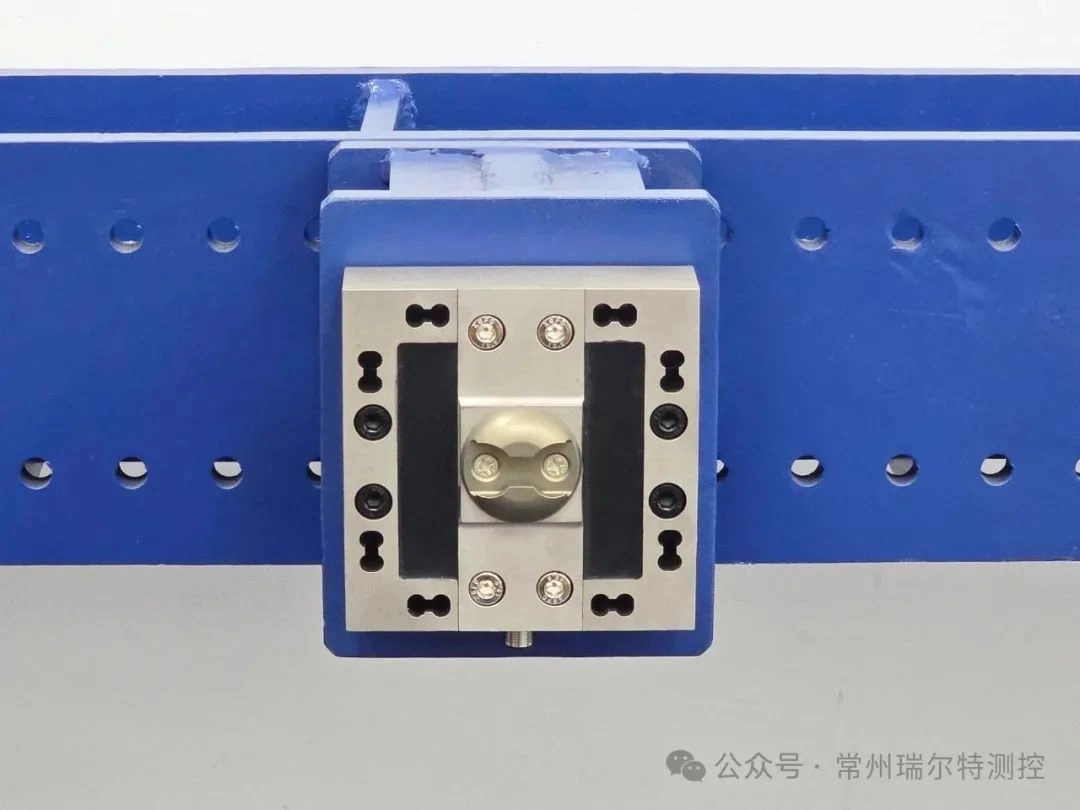
Zastosowania Przemysłowe | Zastosowanie 48-kanałowego, precyzyjnego systemu monitorowania sił 3D firmy Right w systemach gromadzenia sił 3D w sieci ładunkowej statków powietrznych
Sieci ładunkowe na wysokości 10 000 metrów wytrzymują nie tylko ciężar ładunku, ale także poważne wyzwania związane z turbulentnymi uderzeniami i szybkimi siłami odśrodkowymi. Kiedy samolot transportowy leci na dużych wysokościach, siatka ładunkowa nie tylko wytrzymuje ciężar 20 ton ładunku, ale także jest narażona na trójwymiarowe uderzenia i rozdarcia.
-
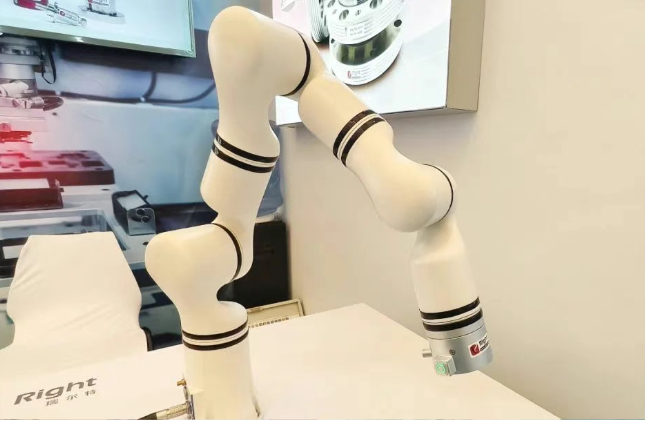
Precyzyjne wykrywanie i inteligentna jazda | Changzhou Right błyszczy innowacyjnymi rozwiązaniami w zakresie czujników na targach AHTE 2025
W dniach 9-11 lipca 2025 roku w Shanghai New International Expo Center z sukcesem odbyła się 18. Międzynarodowa Wystawa Montażu Przemysłowego i Technologii Transmisji w Szanghaju (AHTE 2025), która wzbudziła duże zainteresowanie w dziedzinie globalnej automatyki przemysłowej i inteligentnego montażu.
-
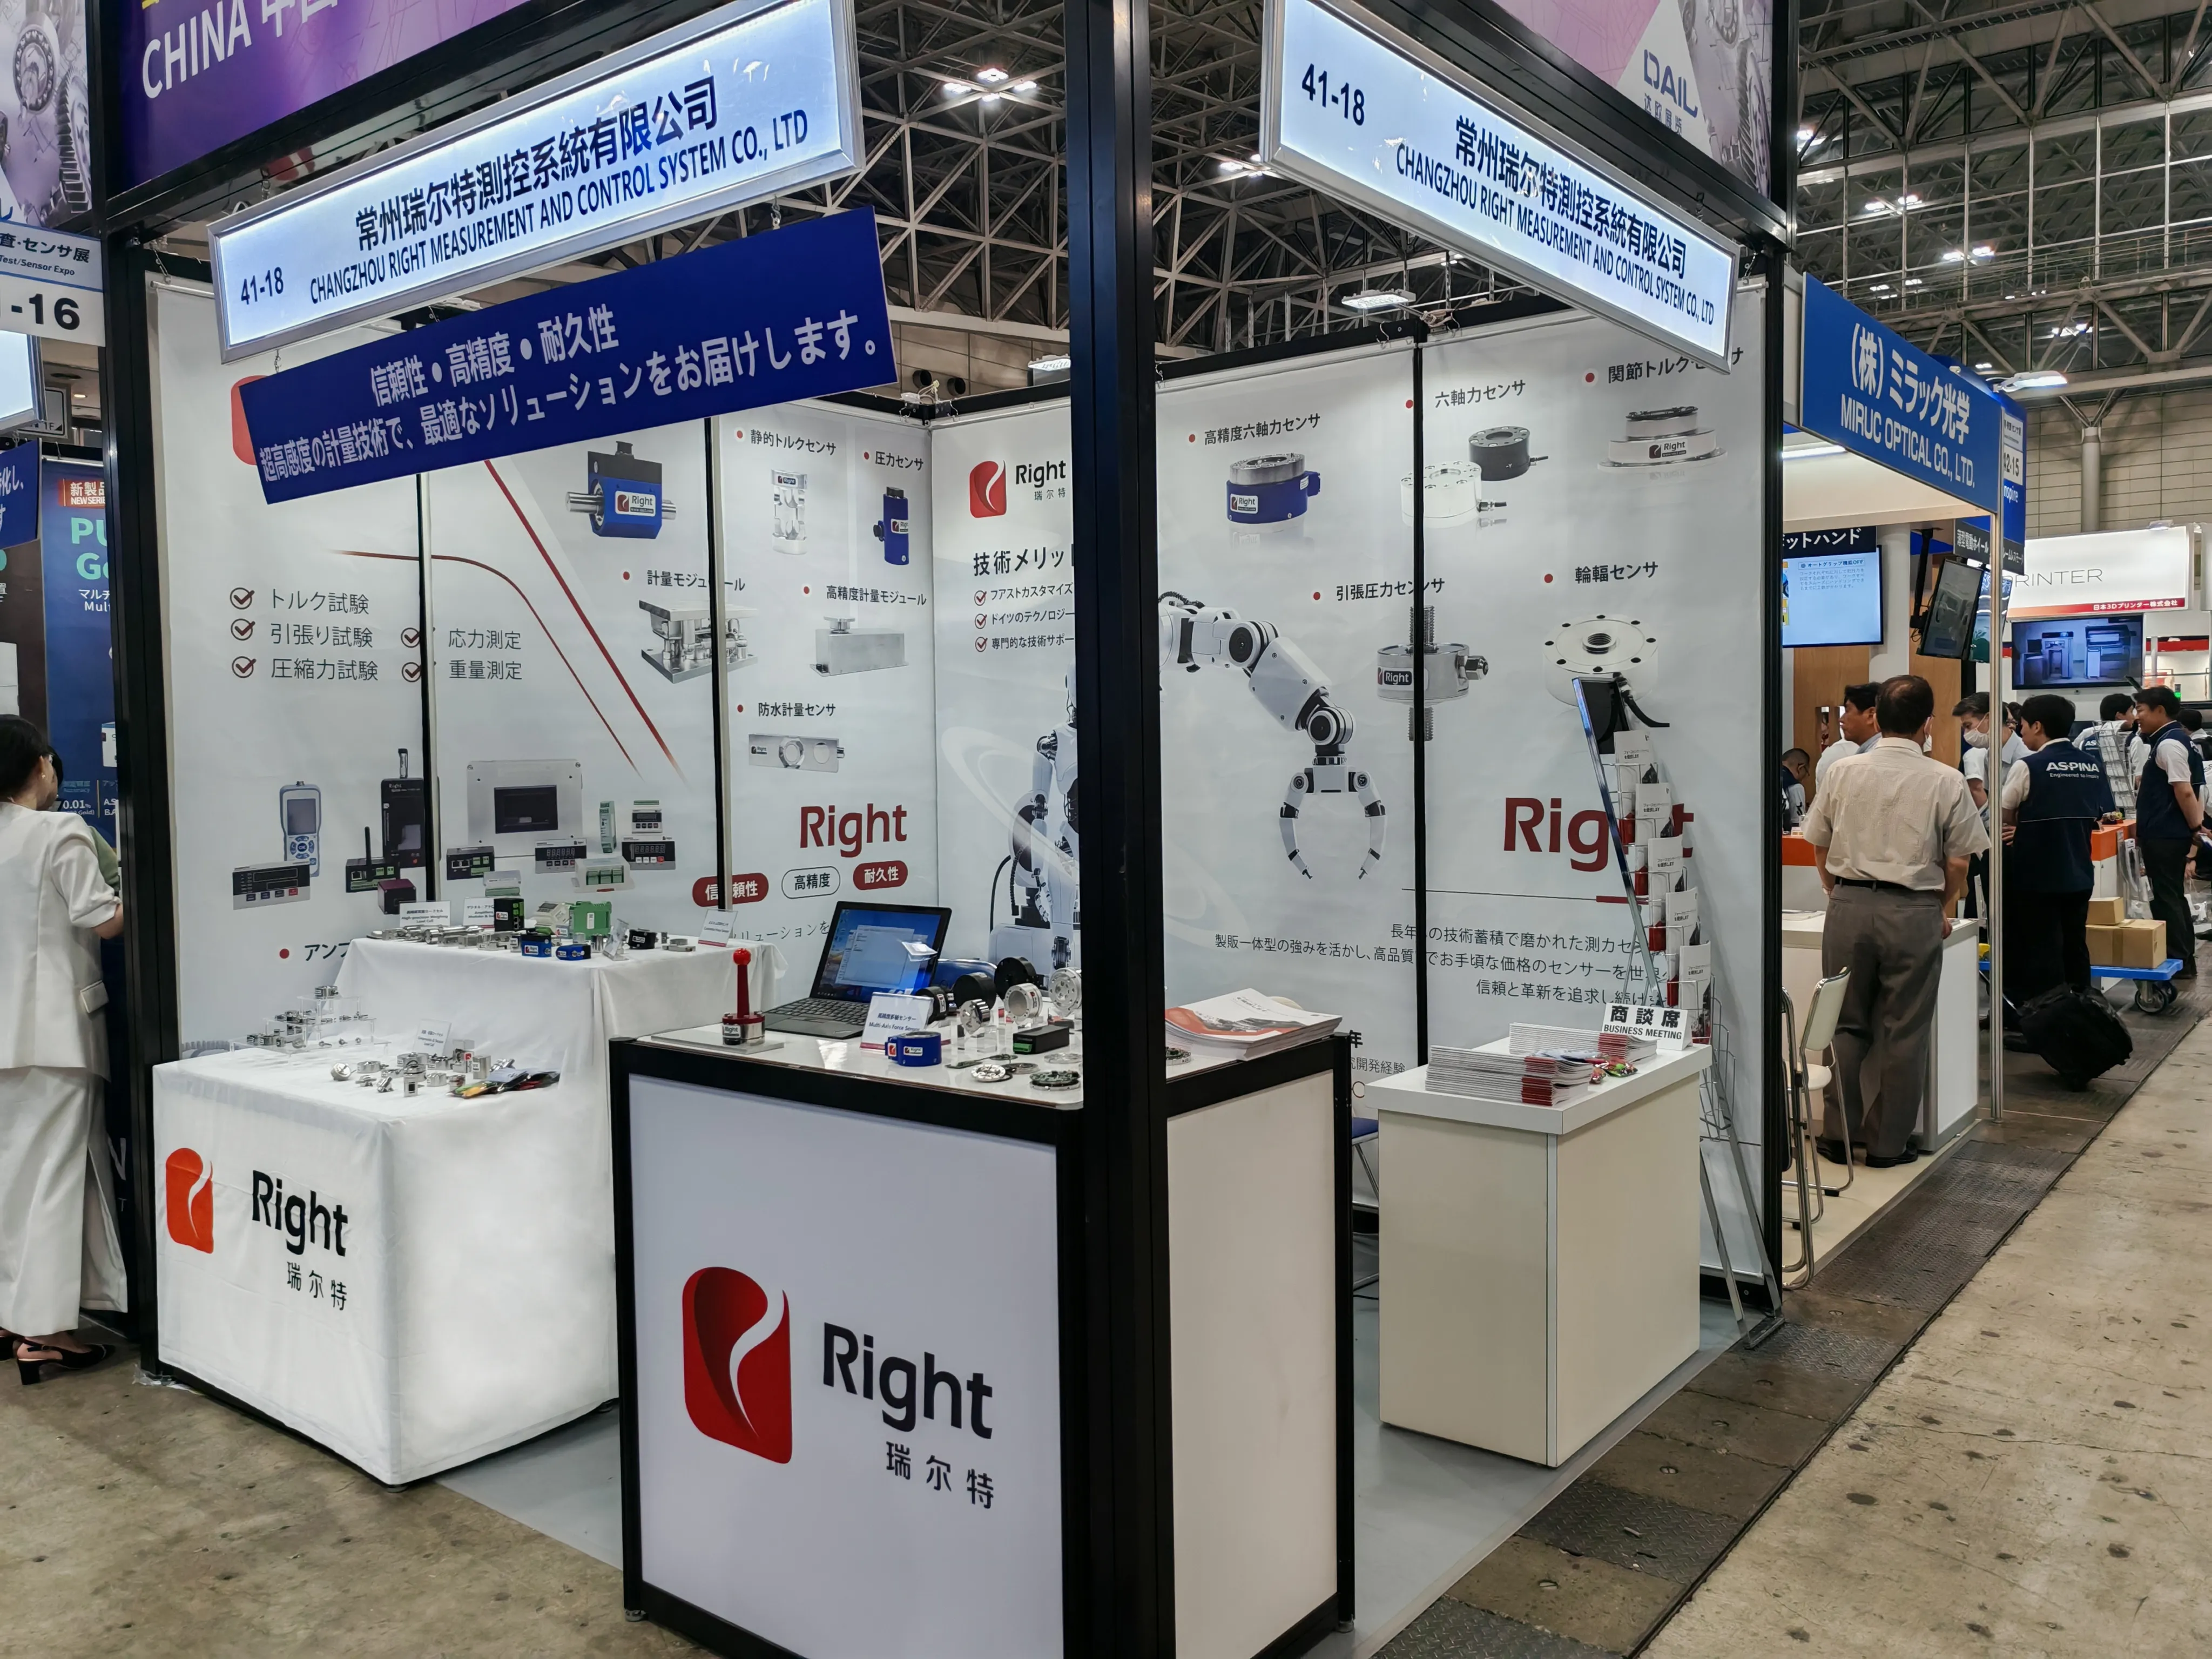
Przegląd wystawy | Changzhou Right z sukcesem pojawiło się na 30. targach ManufacturingWorld Tokyo – Mechanical Components & Materials Technology Expo oraz wzięło udział w Asian Manufacturing Event
Przegląd wystawy | Changzhou Right z sukcesem pojawiło się na 30. targach ManufacturingWorld Tokyo – Mechanical Components & Materials Technology Expo oraz wzięło udział w Asian Manufacturing Event
-
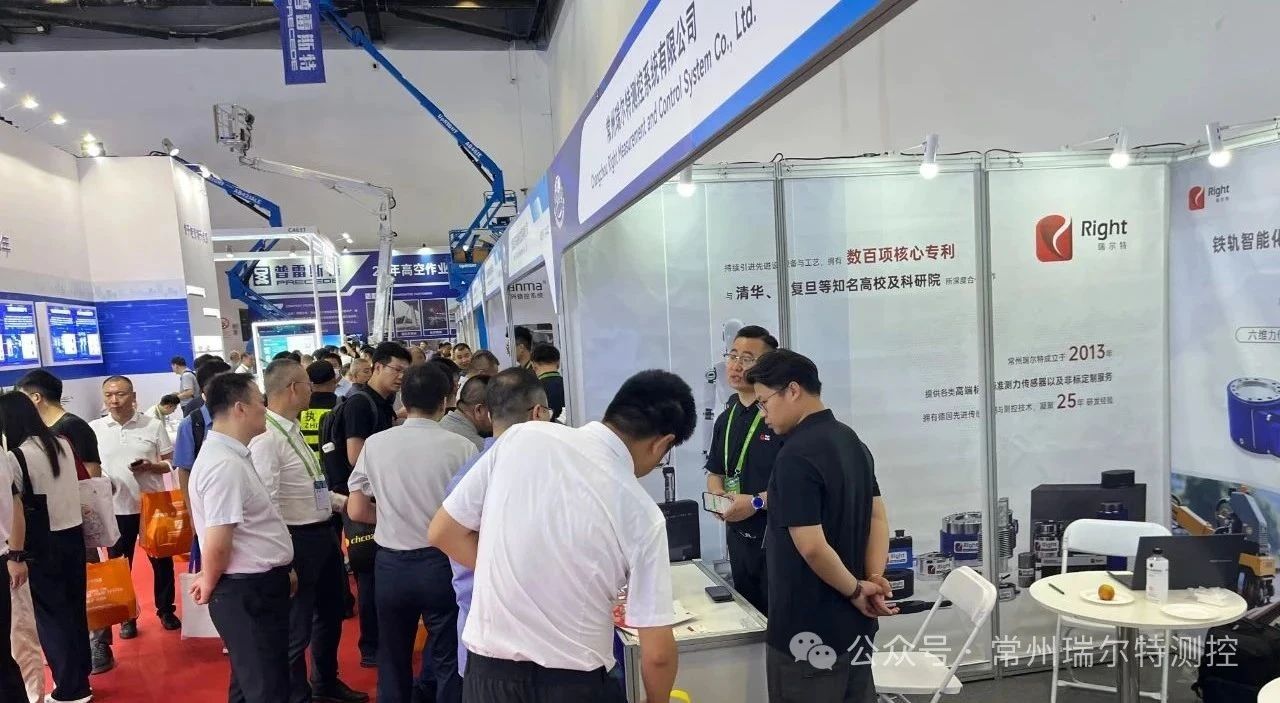
Przegląd wystawy | Changzhou Right błyszczy na 17. Międzynarodowej Wystawie Nowoczesnych Technologii i Wyposażenia Kolejnictwa w Chinach, wprowadza innowacje w technologii czujników i eskortuje przyszłość bezpieczeństwa i inteligencji kolei
Pekin, 8 lipca 2025 r. —— W Chińskim Narodowym Centrum Kongresowym w Pekinie uroczyście otwarto 17. Chińską Międzynarodową Wystawę Nowoczesnych Technologii i Wyposażenia Kolejowego (MODERN RAILWAYS), największe i najbardziej wpływowe na arenie międzynarodowej wydarzenie branży kolejowej w Azji.
-
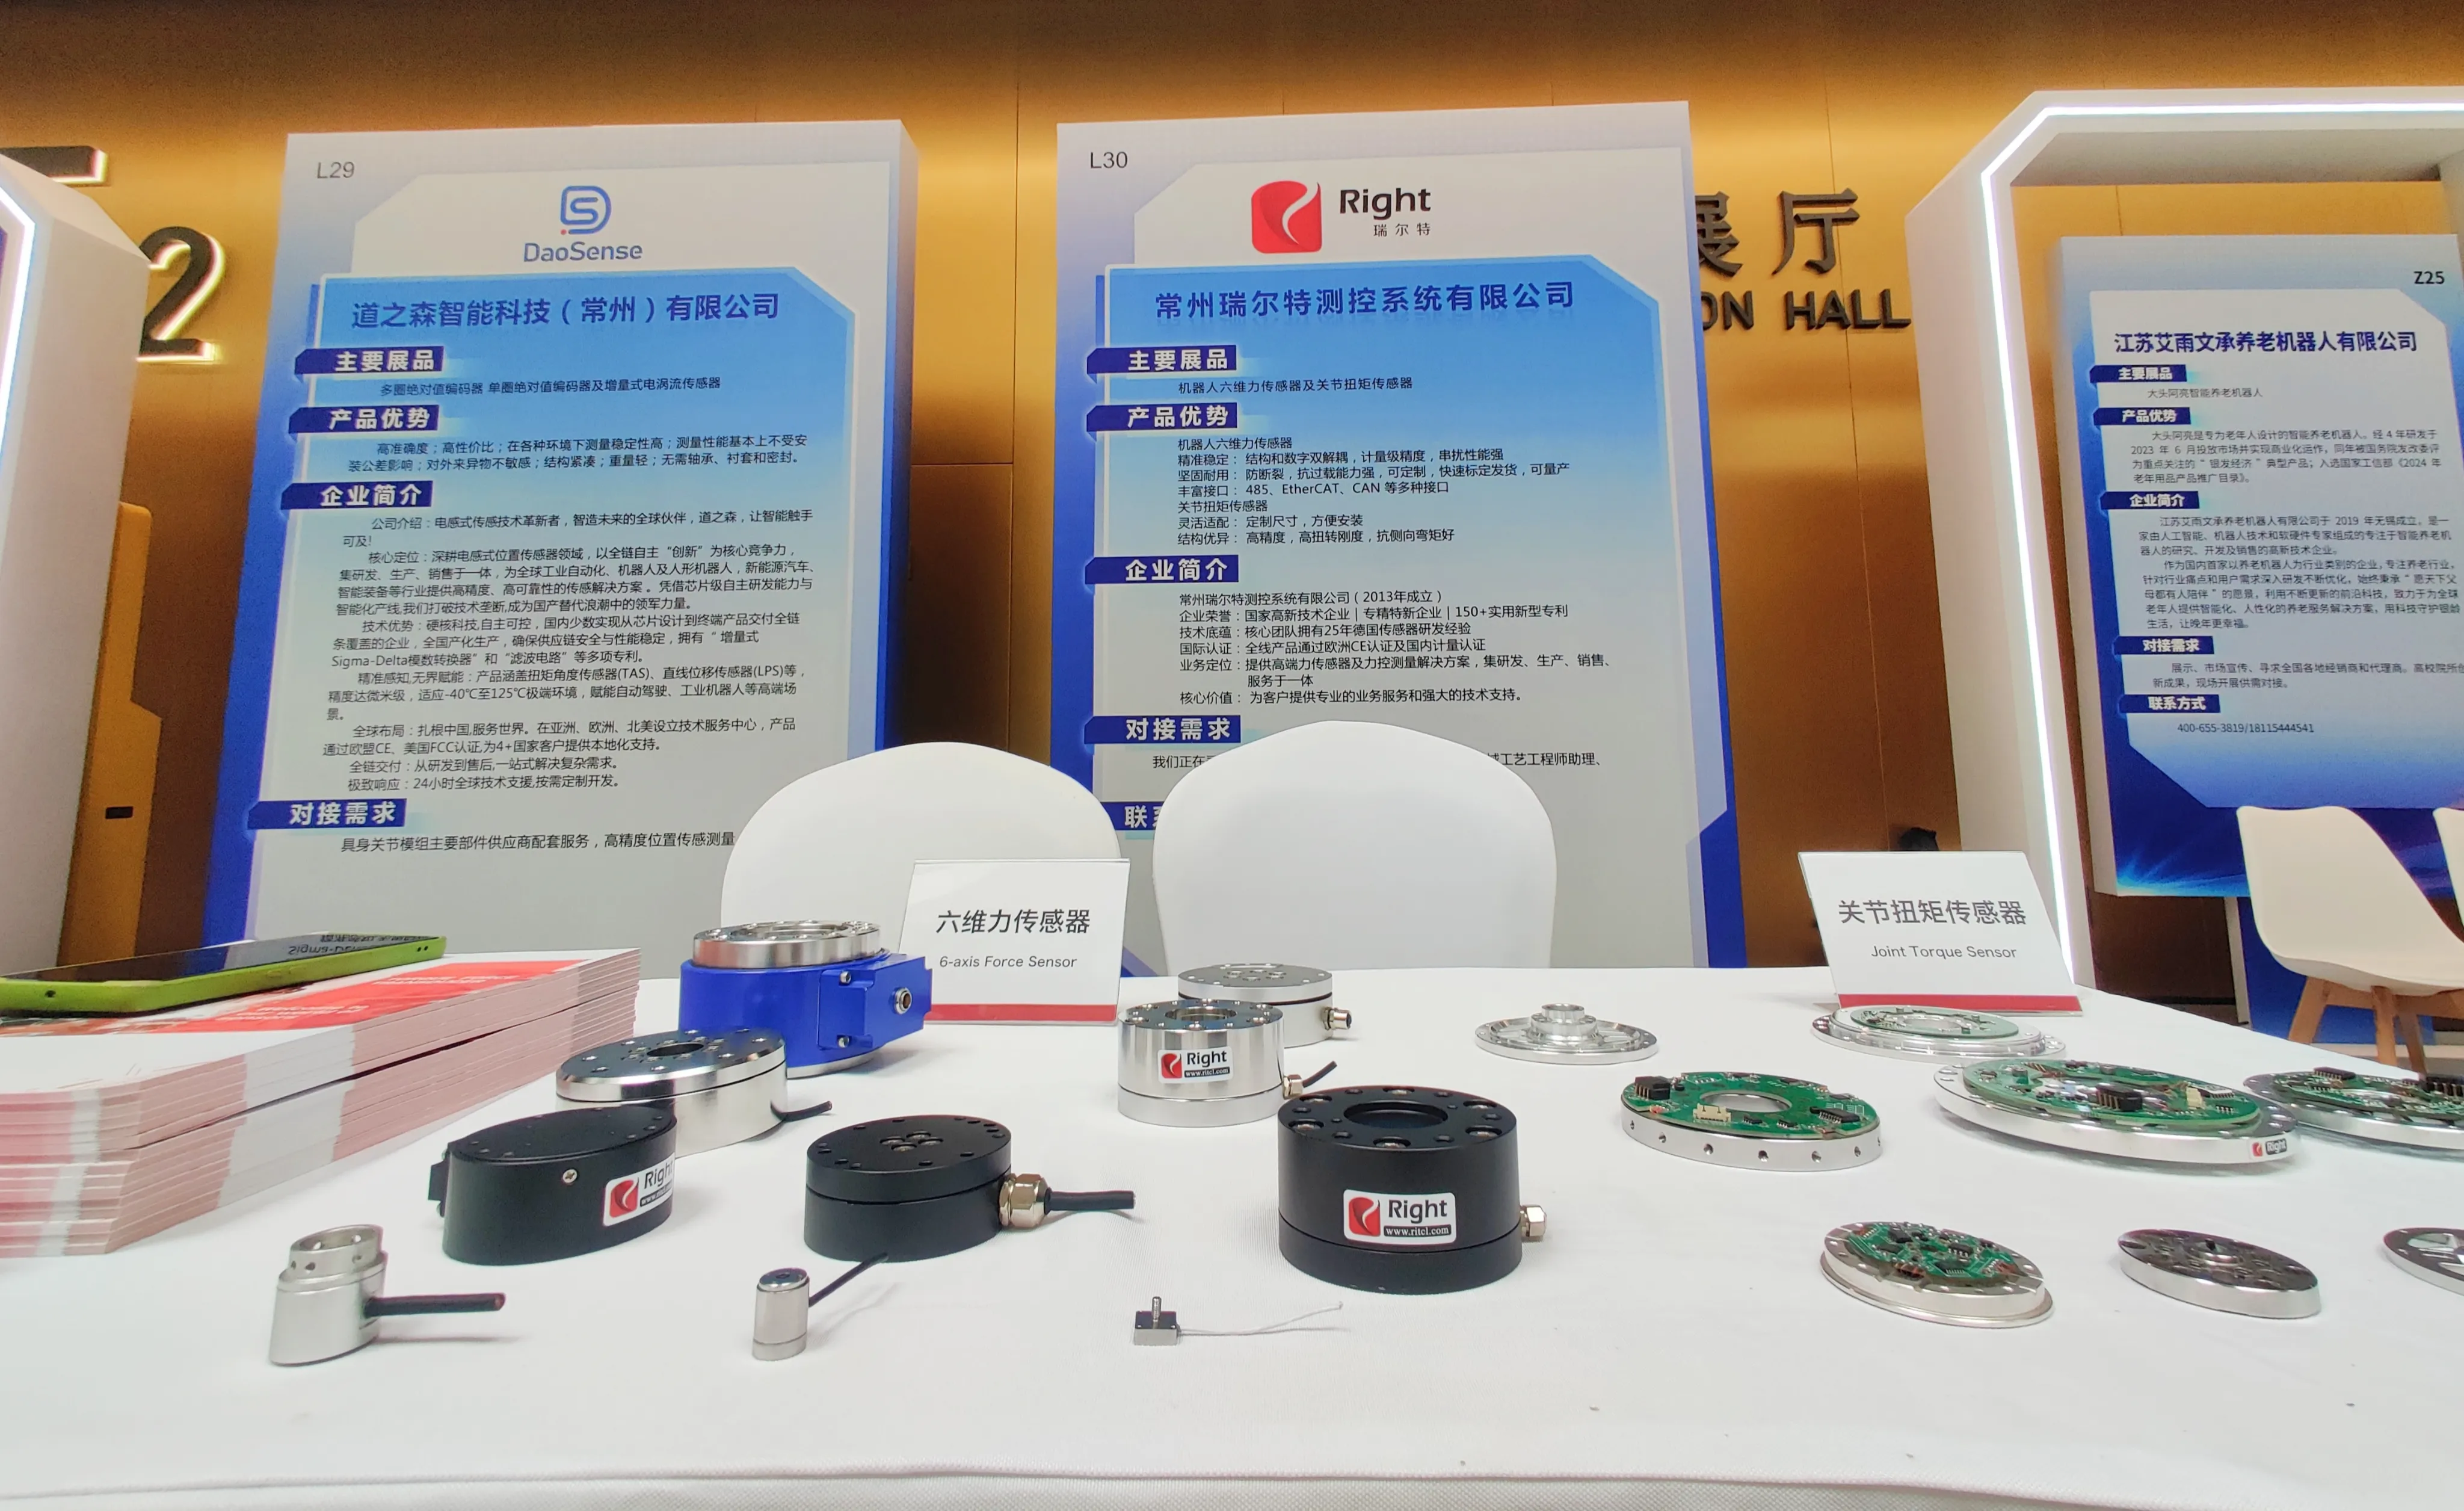
Wzmacniając precyzyjną percepcję, Changzhou Right łączy siły z Jiangsu Embodied Intelligent Robot Industry Alliance, aby wspólnie rozpocząć nową erę sztucznej inteligencji + robotów!
Wzmacniając precyzyjną percepcję, Changzhou Right łączy siły z Jiangsu Embodied Intelligent Robot Industry Alliance, aby wspólnie rozpocząć nową erę sztucznej inteligencji + robotów!
-

29. MIĘDZYNARODOWA WYSTAWA OBRÓBEK, OBRÓBKI METALI I AUTOMATYKI
Serdecznie zapraszamy na malezyjskie targi METALTECH & AUTOMEX
-
Centrum innowacji w zakresie nauki i technologii inteligentnych robotów w Changzhou oraz projekt Right Key zlokalizowany w Wuhan High-tech
Inteligentna produkcja w Changzhou „Człowiek i maszyna” idą ręka w rękę. 29 kwietnia w Changzhou odbyło się wydarzenie poświęcone integracji i wzmocnieniu łańcucha przemysłowego „Setki wydarzeń i tysiące przedsiębiorstw” w Changzhou – wydarzenie specjalne dotyczące robotów 1028. Wielu autorytatywnych ekspertów w dziedzinie robotyki z całego kraju oraz ponad 300 reprezentatywnych przedsiębiorstw w kraju i za granicą zebrało się w Wuhan High-tech, aby uzyskać wgląd w trendy rozwojowe, połączyć wysokiej jakości zasoby, promować innowacje technologiczne, dzielić się nowymi możliwościami dla ucieleśnionej inteligencji i współpracować na rzecz nowej przyszłości cyfrowej i rzeczywistej integracji.
-
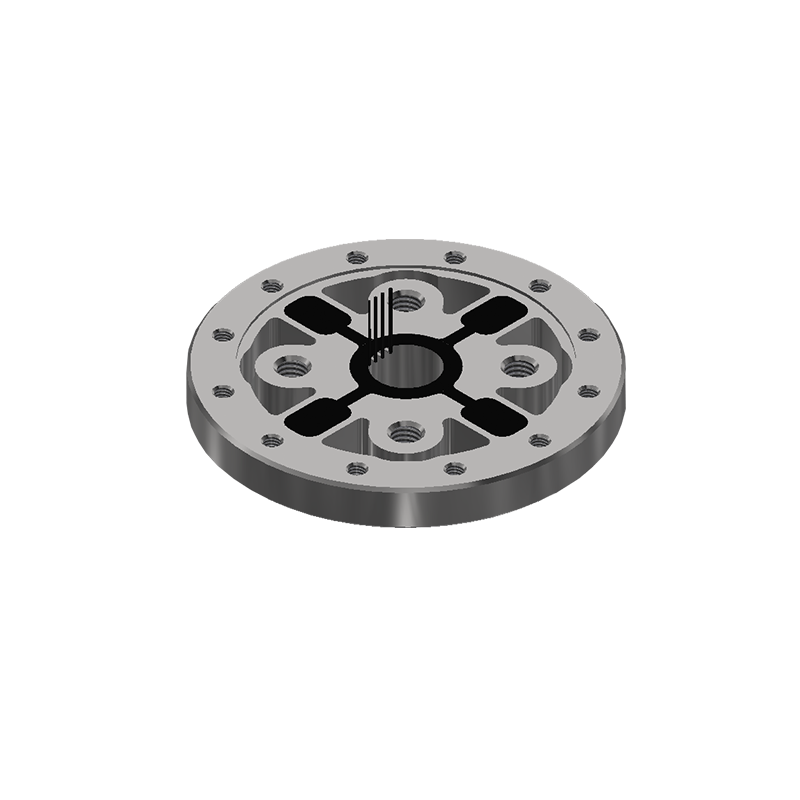
Odkrywanie zastosowań czujników momentu obrotowego przegubów robotów w nowoczesnej automatyce
W miarę ciągłego rozwoju technologii robotyki precyzja i szybkość reakcji stają się coraz ważniejsze. Jednym z elementów odgrywających kluczową rolę w tej ewolucji jest czujnik momentu obrotowego złącza robota — urządzenie mierzące moment obrotowy lub siłę obrotową w przegubie robota. Czujniki te są niezbędne do poprawy wydajności, bezpieczeństwa i wydajności nowoczesnych systemów robotycznych.
-
Co wykrywa czujnik siły? Zrozumienie jego roli w nowoczesnej technologii
W dzisiejszym, coraz bardziej zautomatyzowanym i precyzyjnym świecie, czujniki siły odgrywają kluczową rolę w wielu gałęziach przemysłu. Ale co dokładnie wykrywa czujnik siły i dlaczego jest tak krytycznym elementem nowoczesnych maszyn i urządzeń?
-
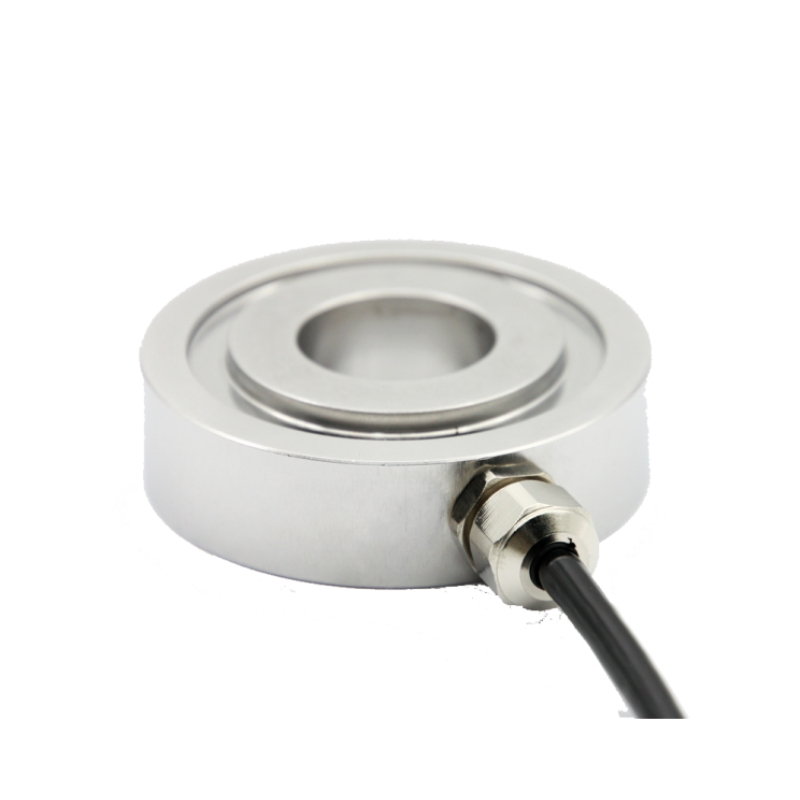
Co to jest czujnik siły typu pierścieniowego?
W dziedzinie automatyki przemysłowej, robotyki i inżynierii precyzyjnej dokładny pomiar siły jest niezbędny. Wśród różnych technologii wykrywania siły, czujnik siły typu pierścieniowego wyróżnia się zwartą budową i wysoką czułością. Ale czym dokładnie jest czujnik siły typu pierścieniowego i jak działa?
-
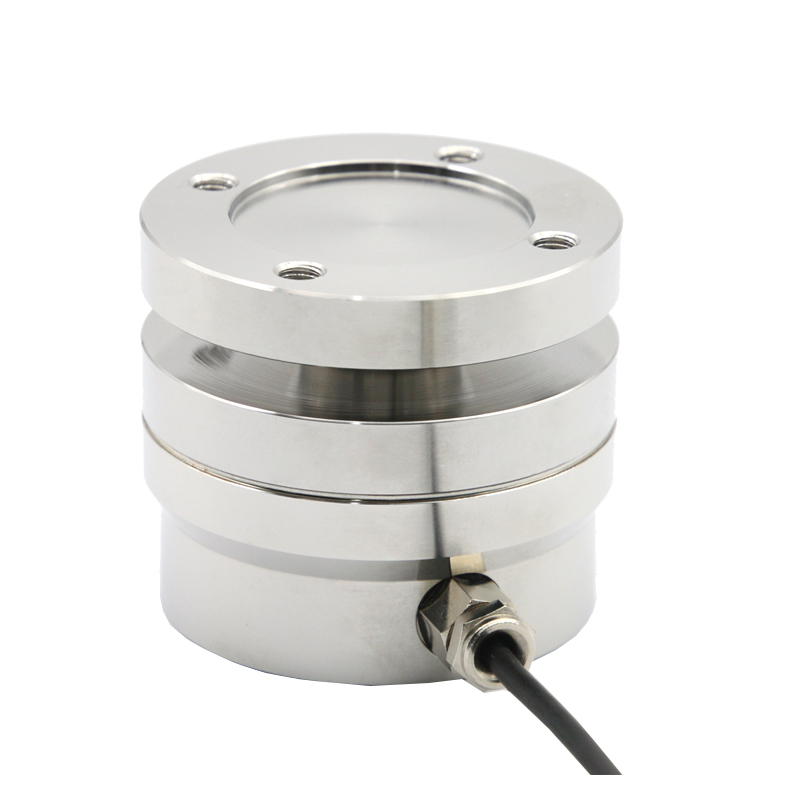
Jaka jest różnica między czujnikiem siły a czujnikiem ciśnienia
W miarę jak inteligentne systemy, robotyka i automatyka przemysłowa stają się coraz bardziej wyrafinowane, czujniki zajmują centralne miejsce w zapewnianiu precyzji, bezpieczeństwa i wydajności. Do najczęściej stosowanych typów należą czujniki siły i czujniki ciśnienia. Chociaż terminy te są często używane zamiennie, pełnią różne funkcje i są przeznaczone do różnych celów pomiarowych. Co więc dokładnie je wyróżnia?
-

2-osiowy czujnik siły a 3-osiowy czujnik siły: który najlepiej pasuje do Twojego zastosowania?
W dobie inteligentnej produkcji, robotyki i precyzyjnych testów czujniki siły odgrywają kluczową rolę w przechwytywaniu danych w czasie rzeczywistym na potrzeby kontroli i analizy. Do najczęściej stosowanych typów należą czujniki siły 2-osiowe i 3-osiowe. Ale czym się różnią i który z nich jest lepszym wyborem dla Twojego konkretnego zastosowania?
-
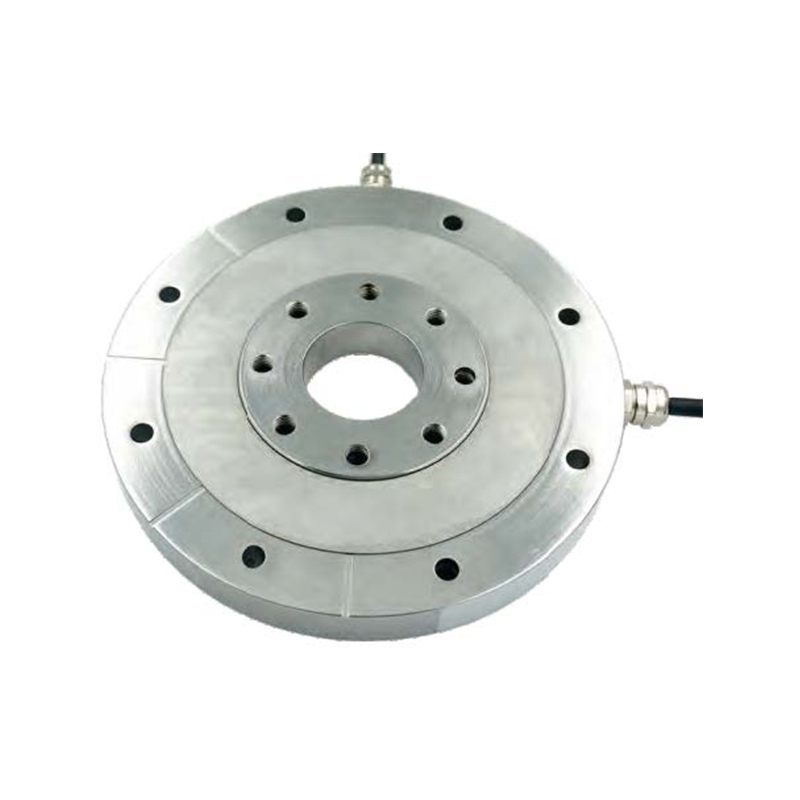
Jak działa czujnik siły o podwójnym zakresie?
W dzisiejszych środowiskach wymagających dużej precyzji inżynierii i przemysłu dokładny pomiar siły ma kluczowe znaczenie. Jednym z najbardziej wszechstronnych narzędzi opracowanych w celu zaspokojenia tej potrzeby jest dwuzakresowy czujnik siły. Ale jak dokładnie działa ten zaawansowany czujnik i dlaczego jest coraz bardziej preferowany w zastosowaniach w robotyce, urządzeniach medycznych i zautomatyzowanych systemach testowych?
-
Jak wybrać czujnik ciśnienia napięcia?
Wybierając czujnik ciśnienia naciągu, należy najpierw określić, jaka siła jest mierzona. Czujniki siły dzielą się na siłę mechaniczną i siłę pneumatyczną (hydrauliczną).
-
Zasada działania czujnika ciśnienia
Czujnik ciśnienia cieszy się coraz większym zainteresowaniem ze względu na prostą konstrukcję, doskonałą liniowość i stabilność oraz wysoką dokładność wyjściową.
-
Dzielenie się wiedzą na temat czujników momentu obrotowego
Czujniki momentu obrotowego można obecnie podzielić na dwa typy: stykowy i bezdotykowy. Bezkontaktowy czujnik momentu obrotowego nazywany jest także przesuwnym czujnikiem o zmiennym momencie obrotowym.
-
Co to jest czujnik siły? Jakie są jego rodzaje?
Siła jest bezpośrednią przyczyną zmiany ruchu materii. Czujniki siły mogą wykrywać wielkości mechaniczne, takie jak napięcie, uciągnięcie, ciśnienie, ciężar, moment obrotowy, naprężenie wewnętrzne i odkształcenie.


